Sejarah Motor Grader: Perjalanan Mesin Perata Jalan dari Tenaga Kuda hingga Menjadi Alat Berat Modern
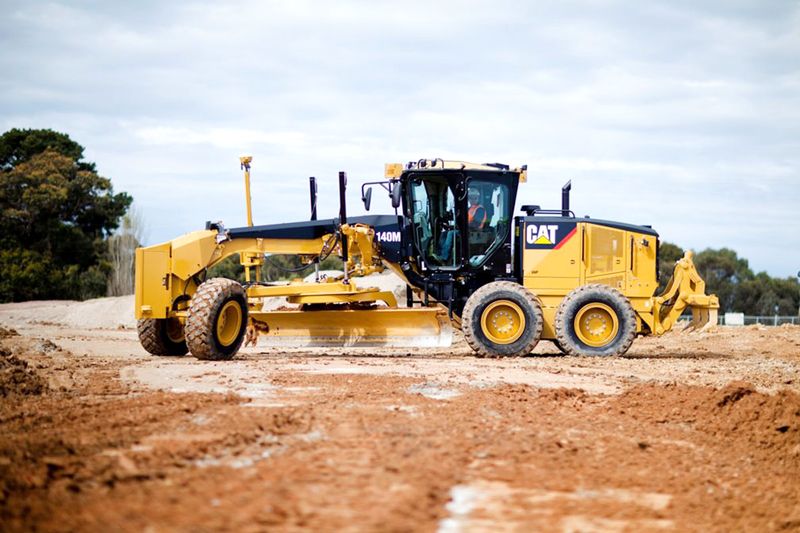
Dalam dunia konstruksi jalan dan pertambangan, motor grader dikenal sebagai salah satu alat berat yang memiliki peran penting dalam menciptakan permukaan tanah yang rata, stabil, dan sesuai dengan elevasi yang direncanakan. Mesin ini sering terlihat bekerja di proyek pembangunan jalan, area pertambangan, hingga pemeliharaan jalan angkut (haul road).
Namun, motor grader yang kita kenal sekarang tidak muncul begitu saja. Perkembangannya merupakan hasil perjalanan panjang teknologi konstruksi, yang berawal dari peralatan perata tanah sederhana yang ditarik oleh tenaga hewan hingga menjadi mesin bermotor dengan sistem hidraulik, kontrol elektronik, dan teknologi pemetaan digital.
Menariknya, sejarah motor grader juga berkaitan erat dengan perkembangan transportasi darat, pembangunan jaringan jalan, serta meningkatnya kebutuhan manusia terhadap infrastruktur yang lebih baik.
Awal Mula: Ketika Perataan Jalan Masih Mengandalkan Tenaga Hewan
Sebelum motor grader ditemukan, pekerjaan meratakan jalan dilakukan menggunakan peralatan sederhana yang ditarik oleh kuda atau hewan penarik lainnya. Salah satu peralatan yang digunakan adalah road scraper dan land grader, yaitu perangkat dengan bilah atau pisau logam untuk memindahkan sekaligus meratakan tanah.
Pada abad ke-19, ketika pembangunan jalan mulai berkembang di Amerika Serikat dan negara-negara Eropa, kebutuhan terhadap peralatan perataan tanah semakin meningkat. Jalan yang dibangun pada masa itu sebagian besar masih berupa tanah atau kerikil sehingga membutuhkan pemeliharaan secara rutin.
Peralatan yang ditarik hewan memang membantu mempercepat pekerjaan dibandingkan tenaga manusia. Namun, kemampuan kerjanya masih terbatas, terutama ketika digunakan pada medan yang luas atau kondisi tanah yang berat.
Keterbatasan tersebut kemudian mendorong para pembuat mesin untuk mengembangkan peralatan perata tanah yang lebih kuat dan efisien.
Lahirnya Motor Grader Modern
Salah satu nama penting dalam sejarah perkembangan motor grader adalah Richard Russell, seorang pengusaha dan inovator peralatan konstruksi asal Amerika Serikat. Bersama Charles Stockland, ia mendirikan Russell Grader Manufacturing Company pada 1903 di Stephen, Minnesota, Amerika Serikat.
Perusahaan tersebut awalnya memproduksi peralatan perata tanah yang masih menggunakan sistem penarikan. Salah satu produk awalnya adalah horse-drawn elevating grader, yakni alat perata tanah yang ditarik kuda dan dilengkapi mesin bensin untuk menggerakkan konveyor pengangkut material.
Pada 1908, Russell memperkenalkan produk bernama Simplex, sebuah road blade grader yang dirancang untuk membantu pekerjaan perataan jalan. Harganya ketika itu berkisar antara US$105 hingga US$150. Produk ini menjadi salah satu langkah penting dalam pengembangan peralatan perataan jalan yang lebih praktis.
Perubahan besar mulai terjadi pada 1919. Para insinyur Russell mengembangkan konsep grader yang dapat bergerak menggunakan tenaga mesin sendiri. Mereka menggabungkan komponen traktor roda buatan Allis-Chalmers dengan perangkat grader buatan Russell.
Hasil pengembangan tersebut dikenal sebagai Russell Motor Hi-Way Patrol. Mesin ini dianggap sebagai salah satu motor grader self-propelled paling awal dalam sejarah industri alat berat.
Setahun kemudian, pada 1920, Russell memperkenalkan Motor Patrol. Kehadirannya menandai perubahan besar dalam pekerjaan perataan jalan karena mesin tidak lagi sepenuhnya bergantung pada tenaga penarik dari luar.
Meskipun bentuknya masih berbeda dari motor grader modern, konsep penggabungan tenaga penggerak dan perangkat perata tanah menjadi fondasi bagi pengembangan mesin generasi berikutnya.
1928: Caterpillar Mengambil Alih Russell Grader
Perkembangan motor grader memasuki babak baru ketika Caterpillar Tractor Co. mengakuisisi Russell Grader Manufacturing Company pada 4 Desember 1928.
Keputusan tersebut bukan tanpa alasan. Produk Russell selama ini banyak dipasangkan dengan traktor Caterpillar sehingga kedua perusahaan memiliki hubungan teknologi dan bisnis yang cukup erat.
Akuisisi tersebut kemudian melahirkan divisi baru bernama Road Machinery Division yang bertanggung jawab mengembangkan dan memproduksi peralatan konstruksi jalan.
Pada 1931, Caterpillar memperkenalkan mesin yang dikenal sebagai Auto Patrol, yang dianggap sebagai motor grader modern pertama dengan desain terintegrasi.
Apa yang membuatnya istimewa?
Sebelumnya, motor grader umumnya merupakan kombinasi antara traktor dan rangka grader yang dipasang sebagai perangkat tambahan. Pada Auto Patrol, keduanya dirancang sejak awal sebagai satu kesatuan mesin.
Caterpillar juga melakukan perubahan penting dengan menempatkan mesin di bagian belakang. Posisi tersebut memberikan pandangan yang lebih baik kepada operator terhadap blade atau moldboard yang berada di bagian tengah mesin.
Selain itu, distribusi bobot dirancang agar tekanan blade terhadap permukaan tanah lebih optimal. Auto Patrol menggunakan ban pneumatik dengan konstruksi yang dirancang untuk meningkatkan ketahanan dan kemampuan bergerak.
Inovasi ini menjadi tonggak penting karena sebagian besar desain motor grader modern masih mempertahankan prinsip dasar yang diperkenalkan melalui Auto Patrol.
Era 1930-an hingga 1950-an: Mesin Diesel dan Peningkatan Kemampuan Kerja
Memasuki dekade 1930-an, kebutuhan terhadap pembangunan jalan semakin meningkat. Motor grader tidak hanya digunakan untuk meratakan jalan tanah, tetapi juga mulai berperan dalam pekerjaan pembentukan badan jalan, perataan material agregat, dan pembuatan saluran drainase.
Pada 1938, Caterpillar memperkenalkan Diesel No. 12 Auto Patrol. Penggunaan mesin diesel menjadi perkembangan penting karena menawarkan karakteristik tenaga dan efisiensi bahan bakar yang sesuai untuk pekerjaan konstruksi berat.
Pada masa ini, motor grader juga mulai mengalami penyempurnaan pada sistem transmisi, kemudi, dan pengaturan blade. Kemampuan mesin untuk bekerja dalam waktu lebih panjang dan menghadapi beban kerja yang lebih berat semakin meningkat.
Perkembangan motor grader juga terjadi di luar Amerika Serikat. Di Jepang, misalnya, cikal bakal produksi motor grader domestik tercatat pada 1943 ketika pihak militer Jepang meminta Ikegai Automotive membuat dua unit prototipe.
Peristiwa tersebut menjadi salah satu titik awal perkembangan industri motor grader Jepang, yang kemudian berkembang melalui berbagai produsen alat berat.
Era 1960-an hingga 1970-an: Desain Semakin Fleksibel
Pada dekade 1960-an, pengembangan motor grader mulai mengarah pada peningkatan kemampuan manuver dan fleksibilitas kerja.
Salah satu inovasi penting adalah pengembangan sistem articulated frame steering. Teknologi ini memungkinkan rangka depan dan belakang mesin bergerak membentuk sudut tertentu sehingga motor grader lebih mudah bermanuver di area kerja yang sempit.
John Deere mencatat pengenalan motor grader dengan sistem front-wheel articulated-frame steering sebagai salah satu inovasi penting pada era tersebut.
Memasuki 1970-an, sistem penggerak dan pengendalian mesin semakin berkembang. Sistem kontrol hidraulik mulai menggantikan sebagian mekanisme pengaturan blade yang sebelumnya lebih banyak mengandalkan sistem mekanis.
Perubahan ini memberikan kemudahan bagi operator dalam mengatur posisi, sudut, dan ketinggian blade. Pekerjaan perataan tanah pun menjadi lebih presisi dan tidak terlalu bergantung pada tenaga fisik operator.
Pada periode ini, desain motor grader juga semakin mendekati bentuk yang kita kenal sekarang, dengan enam roda, rangka utama, kabin operator, dan blade yang ditempatkan di antara gandar depan dan belakang.
Era 1980-an hingga 2000-an: Elektronik Mulai Mengambil Peran
Memasuki dekade 1980-an dan 1990-an, motor grader mengalami perkembangan yang semakin pesat. Produsen mulai memperhatikan bukan hanya kekuatan mesin, tetapi juga kenyamanan operator, efisiensi kerja, dan kemudahan pengoperasian.
Beberapa inovasi yang berkembang pada periode ini meliputi:
-
Mesin turbocharged: meningkatkan kemampuan mesin menghasilkan tenaga untuk menghadapi pekerjaan berat.
-
Transmisi PowerShift: memberikan kemudahan pergantian gigi dan pengaturan kecepatan.
-
Sistem hidraulik yang semakin baik: memungkinkan pengaturan blade lebih akurat.
-
Kabin operator modern: dirancang untuk meningkatkan visibilitas, kenyamanan, dan keselamatan.
-
Kontrol elektronik: membantu mengoptimalkan kinerja mesin dan sistem penggerak.
Pada dekade 1990-an, penggunaan sistem elektronik semakin berkembang. Pengaturan mesin, transmisi, dan berbagai fungsi operasional mulai melibatkan teknologi komputer.
Memasuki tahun 2000-an, perkembangan tersebut semakin terlihat melalui penggunaan sistem pemantauan elektronik, telematika, serta teknologi pengendalian posisi blade.
Motor grader tidak lagi hanya mengandalkan keterampilan operator dalam memperkirakan ketinggian dan kemiringan permukaan tanah. Teknologi mulai membantu operator menghasilkan pekerjaan dengan tingkat akurasi yang lebih tinggi.
Era Modern: GPS, 3D Grade Control, dan Otomatisasi
Perkembangan paling menarik dalam sejarah motor grader terjadi pada era modern, ketika teknologi satelit, sensor, dan sistem komputer mulai diintegrasikan ke dalam mesin.
Salah satu teknologi yang banyak digunakan adalah GPS-based grade control. Sistem ini membantu menentukan posisi blade berdasarkan koordinat dan elevasi yang telah ditetapkan dalam desain proyek.
Selanjutnya, teknologi 3D grade control memungkinkan motor grader bekerja berdasarkan model desain tiga dimensi. Operator dapat melihat informasi mengenai elevasi, kemiringan, dan posisi blade melalui layar monitor di dalam kabin.
Salah satu contoh pengembangan teknologi tersebut adalah SmartGrade yang diperkenalkan John Deere pada lini motor grader modernnya.
Dengan teknologi ini, pekerjaan perataan tanah dapat dilakukan lebih konsisten, mengurangi kebutuhan pengukuran manual, serta membantu menekan pekerjaan ulang akibat ketidaksesuaian elevasi.
Selain itu, motor grader modern juga dilengkapi berbagai teknologi pendukung, seperti:
-
Telematika: memantau lokasi, jam kerja, konsumsi bahan bakar, dan kondisi mesin.
-
Cross-slope control: membantu mempertahankan kemiringan permukaan sesuai target.
-
Electronic engine management: mengoptimalkan kinerja mesin berdasarkan kebutuhan operasional.
-
Joystick control: memudahkan operator mengendalikan berbagai fungsi mesin.
-
Machine guidance: membantu operator mengikuti desain pekerjaan secara lebih akurat.
Teknologi tersebut membuat motor grader semakin penting dalam proyek konstruksi jalan raya, pertambangan, pembangunan kawasan industri, dan infrastruktur berskala besar.
Perkembangan Motor Grader dan Peranannya di Masa Depan
Jika dibandingkan dengan generasi awalnya, motor grader saat ini telah mengalami perubahan yang sangat besar. Mesin yang dahulu mengandalkan tenaga kuda dan sistem mekanis sederhana kini berkembang menjadi alat berat dengan mesin diesel bertenaga besar, sistem hidraulik canggih, kontrol elektronik, hingga teknologi pemetaan digital.
Namun, ada satu prinsip yang tetap dipertahankan selama lebih dari satu abad, yaitu penggunaan blade atau moldboard untuk memotong, memindahkan, dan meratakan material.
Di sektor pertambangan, misalnya, motor grader memiliki peran penting dalam menjaga kondisi jalan angkut atau haul road. Permukaan jalan yang rata dan memiliki kemiringan sesuai standar dapat membantu meningkatkan keselamatan dump truck, mengurangi keausan ban, serta menjaga efisiensi konsumsi bahan bakar.
Di sektor konstruksi, motor grader menjadi salah satu mesin utama dalam pekerjaan pembentukan badan jalan, perataan lapisan agregat, dan penyelesaian permukaan sebelum proses pengaspalan.
Ke depan, perkembangan motor grader diperkirakan akan semakin mengarah pada otomatisasi, integrasi data operasional, efisiensi energi, dan pengendalian mesin berbasis kecerdasan buatan.
Meski demikian, keterampilan operator tetap menjadi faktor penting. Teknologi secanggih apa pun tidak akan memberikan hasil maksimal tanpa pemahaman terhadap karakteristik material, kondisi lapangan, dan teknik pengoperasian yang tepat.
Penutup
Sejarah motor grader merupakan gambaran bagaimana kebutuhan manusia terhadap infrastruktur mendorong lahirnya inovasi teknologi alat berat. Perjalanan dari peralatan yang ditarik kuda pada abad ke-19, pengembangan Russell Motor Patrol pada 1920, hingga Caterpillar Auto Patrol pada 1931 menjadi fondasi bagi lahirnya motor grader modern.
Nama Richard Russell dan Charles Stockland menjadi bagian penting dalam perjalanan tersebut. Sementara itu, Caterpillar memainkan peran besar dalam memperkenalkan desain motor grader terintegrasi yang menjadi acuan perkembangan industri berikutnya.
Kini, motor grader bukan sekadar mesin perata tanah. Dengan dukungan teknologi digital dan sistem kendali presisi, alat berat ini telah berkembang menjadi bagian penting dalam upaya membangun infrastruktur yang lebih efisien, aman, dan berkualitas.
(AA)
Related posts:
Depresiasi Alat Berat dalam Perhitungan Biaya Operasional
Alteq78 BL95EV: Backhoe Loader Listrik yang Membawa Elektrifikasi ke Kelas Menengah
Blank Firing pada Hydraulic Breaker: Kebiasaan Kecil yang Bisa Merusak Komponen Besar
LOVOL LT90, Mining Dump Truck 60 Ton untuk Produktivitas Angkut Tinggi
Mengenal Jenis-Jenis Baterai Alat Berat, Keunggulan, dan Fitur yang Perlu Diketahui
Sakura Filter: Merek Filter Asli Indonesia yang Menembus Pasar Global